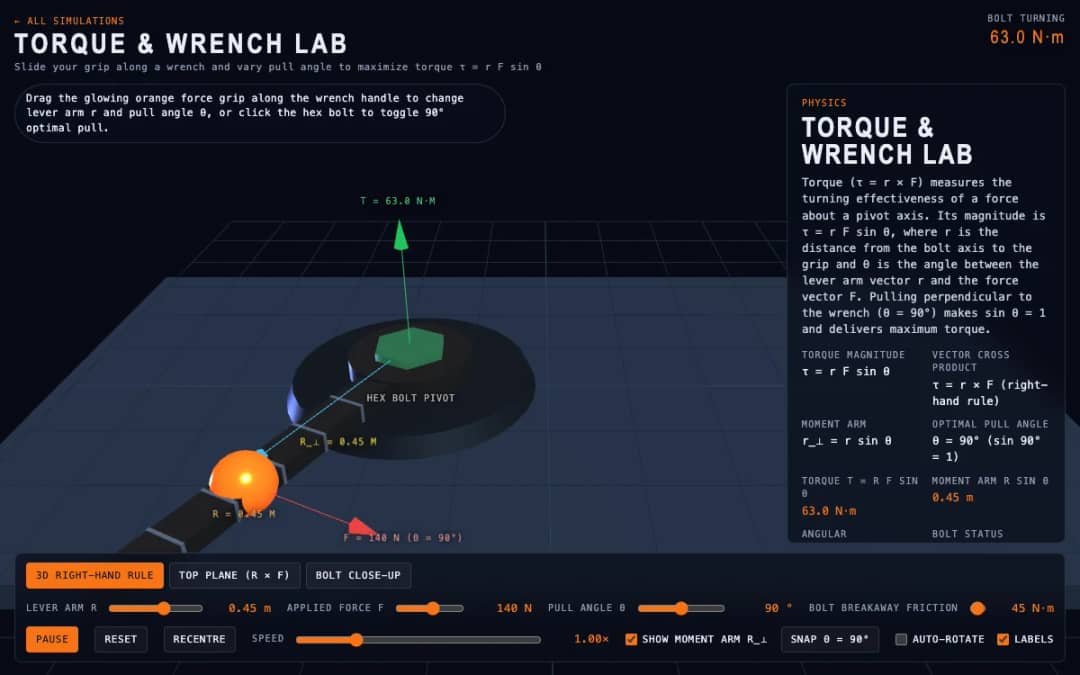
对夹住六角螺栓的 3D 钢制扳手施加拉力。沿着手柄拖动橙色握把以改变距离 r 和拉力夹角 θ,观察 3D 叉乘矢量 τ = r x F 和垂直力臂 r sin θ,克服螺栓的静摩擦力矩。
—
KiwiBee 使用 Google Analytics、Google Ads 和 Meta Pixel 的可选 Cookie,用于了解成年访客、统计已完成的注册并改进推广活动。必要 Cookie 始终保持开启。 OpenAI 的 ChatGPT 广告像素还会在您同意广告追踪后衡量页面浏览和已提交的咨询,并可能使用经过哈希处理的联系信息进行匹配。 隐私政策
本模拟展示向量 a 和 b,以及垂直于二者的叉积 a x b。由 a 和 b 张成的平行四边形被涂色,其面积等于叉积的长度。学生可以改变 a 的长度、b 的长度以及二者之间的夹角,让夹角自动扫描,并旋转场景。读数给出夹角、点积、面积和分量。教师可以借此讲授右手定则,并比较点积与叉积。
可以。它完全免费,可在任何现代网络浏览器中运行,包括交互式白板、平板电脑、Chromebook 和手机。无需安装,也不需要注册或账户。
它的长度为 |a||b| sin(θ),等于两个向量构成的平行四边形的面积。当两个向量平行时,它为零。
点积是一个数 |a||b| cos(θ),表示一个向量有多少分量沿另一个向量方向。叉积则是一个同时垂直于两者的新向量。
设定长度和夹角,然后读取面积和点积。试试 0、90 和 180 度,并用右手检查结果的方向。
免费嵌入你的学习平台、博客或班级网站。
<iframe src="https://kiwibee.io/zh-cn/simulations/vector-cross-product-3d-simulation/embed" title="向量叉积 | KiwiBee" loading="lazy" allowfullscreen style="width:100%;height:min(70vh,620px);min-height:420px;border:0;border-radius:16px"></iframe>继续探索
对夹住六角螺栓的 3D 钢制扳手施加拉力。沿着手柄拖动橙色握把以改变距离 r 和拉力夹角 θ,观察 3D 叉乘矢量 τ = r x F 和垂直力臂 r sin θ,克服螺栓的静摩擦力矩。

输入任意函数,立刻看到它的形状。最多可以用三种颜色同时画三条曲线来比较,拖动追踪点从曲线上读出数值,并看看每条曲线在哪里穿过零点。

转动转盘、抛硬币或掷骰子,同时观察两组柱形:图形所预测的概率,以及你实际得到的结果。转十次说明不了什么;转上几百次,两者就几乎难以区分了。

移动 m,看直线如何倾斜;移动 b,看它如何上下平移。或者拖动直线上的两个点,读出它回写给你的方程。一段“上升比水平”的阶梯沿着直线往上爬,让斜率变成可以数出来的东西。
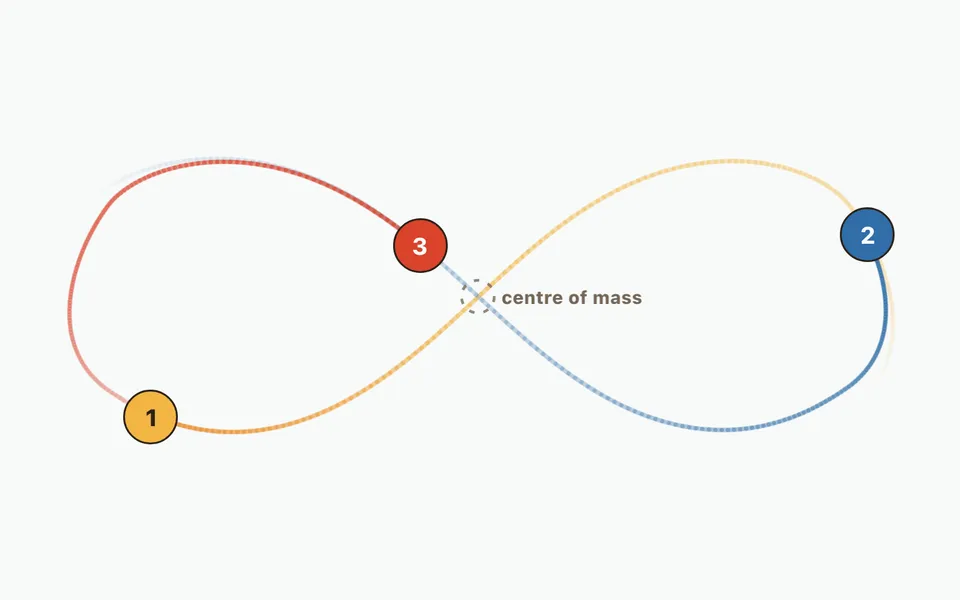
比较双体轨道与三体的八字形运动,再添加至最多十二个天体。改变初始质量、速度和位置,观察轨迹及数值能量误差。
从模型到记录
学生探索之后,用工作表记录他们的预测、观察和解释。
KiwiBee 的免费教师工作台把备课、工作表、课堂工具和成绩册集中在一处。
免费开始,创建你的第一个班级 首页
 全部解决方案
 价格
 关于我们
 KiwiBee 非营利组织计划
 活动与网络研讨会
 面向大型教育集团
 面向学校
 面向教育中心
 面向团队负责人
 面向教师
 AI 与教学资源
 教学资源
 可打印练习单
 课程包
 互动模拟实验
 教师工具
 AI 工作室
 灵感与研究