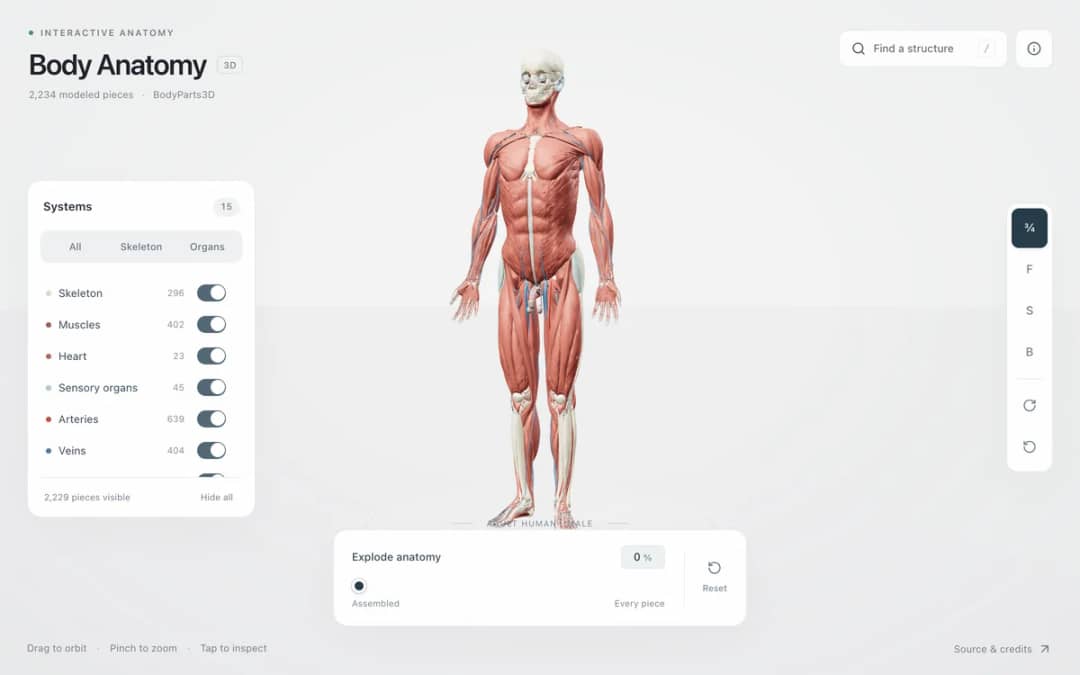
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
—
KiwiBee 使用 Google Analytics、Google Ads 和 Meta Pixel 的可选 Cookie,用于了解成年访客、统计已完成的注册并改进推广活动。必要 Cookie 始终保持开启。 OpenAI 的 ChatGPT 广告像素还会在您同意广告追踪后衡量页面浏览和已提交的咨询,并可能使用经过哈希处理的联系信息进行匹配。 隐私政策
“力矩与扳手实验室”是一个互动式 3D 转动力学仿真实验,同时直观呈现力矩标量大小 τ = r F sin θ 和遵循 3D 右手螺旋定则的矢量叉乘 τ = r x F。一把钢制扳手夹住工作台上的六角螺栓,学生可以沿着手柄拖动施力握把(r 从 0.15 m 到 0.65 m)并改变拉力夹角 θ(15° 到 165°)。不同颜色的 3D 箭头分别显示沿扳手方向的位置矢量 r、外力矢量 F、黄色的垂直力臂 r_⊥ = r sin θ,以及沿螺栓轴线竖直上升的绿色力矩矢量。一旦力矩 τ 超过最大静摩擦力矩阈值,螺栓就会松动并开始旋转。
力矩等于施力点距离乘以垂直分力 (τ = r F sin θ)。将手到螺栓的距离 r 增大一倍,完全相同的拉力 F 所产生的转动力矩也会增大一倍。
只有垂直于扳手手柄的力分量 (F sin θ) 对转动螺栓有贡献;平行于手柄的分量 (F cos θ) 只是沿着手柄方向推拉螺栓轴,不会产生任何转动力矩。
在三维物理学中,力矩被定义为矢量叉乘 τ = r x F,其方向遵循右手螺旋定则沿旋转轴指向:将右手四指从 r 的方向弯向 F 的方向(逆时针),伸直的大拇指就会竖直向上指 (+Y)。
垂直力臂 r_⊥ = r sin θ 是从转轴(螺栓中心)到力 F 作用线的最短垂直距离。
免费嵌入你的学习平台、博客或班级网站。
<iframe src="https://kiwibee.io/zh-cn/simulations/torque-lug-wrench-equilibrium-3d-simulation/embed" title="力矩与扳手实验室 | KiwiBee" loading="lazy" allowfullscreen style="width:100%;height:min(70vh,620px);min-height:420px;border:0;border-radius:16px"></iframe>继续探索
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
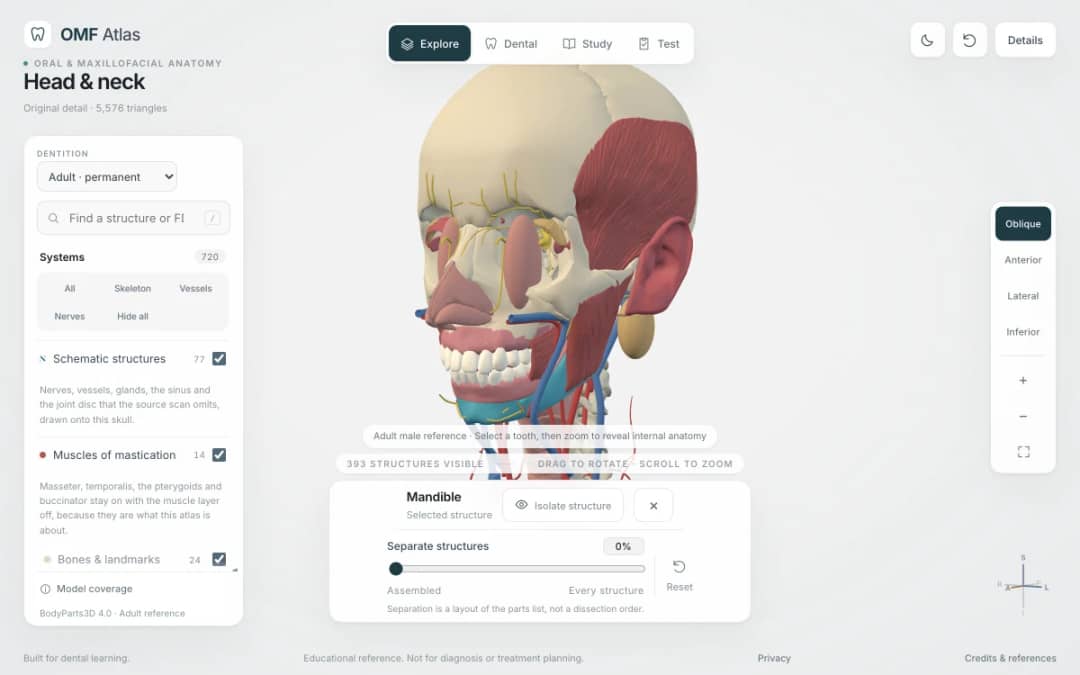
Explore the head and neck in 3D: 643 source meshes across 14 layers, 47 facial and masticatory muscles, and 77 drawn nerves, vessels and glands the source scan omits. Open any tooth onto its own pulp canal, and follow the seven stages of tooth development.

免费的光合作用互动模拟实验。在线动手探索光合作用——适合全班演示,也适合学生自主练习。

免费的物质的状态互动模拟实验。在线动手探索物质的状态——适合全班演示,也适合学生自主练习。

免费的影子互动模拟实验。在线动手探索影子——适合全班演示,也适合学生自主练习。
KiwiBee 的免费教师工作台把备课、工作表、课堂工具和成绩册集中在一处。
免费开始,创建你的第一个班级 首页
 全部解决方案
 价格
 关于我们
 KiwiBee 非营利组织计划
 活动与网络研讨会
 面向大型教育集团
 面向学校
 面向教育中心
 面向团队负责人
 面向教师
 AI 与教学资源
 教学资源
 可打印练习单
 课程包
 互动模拟实验
 教师工具
 AI 工作室
 灵感与研究