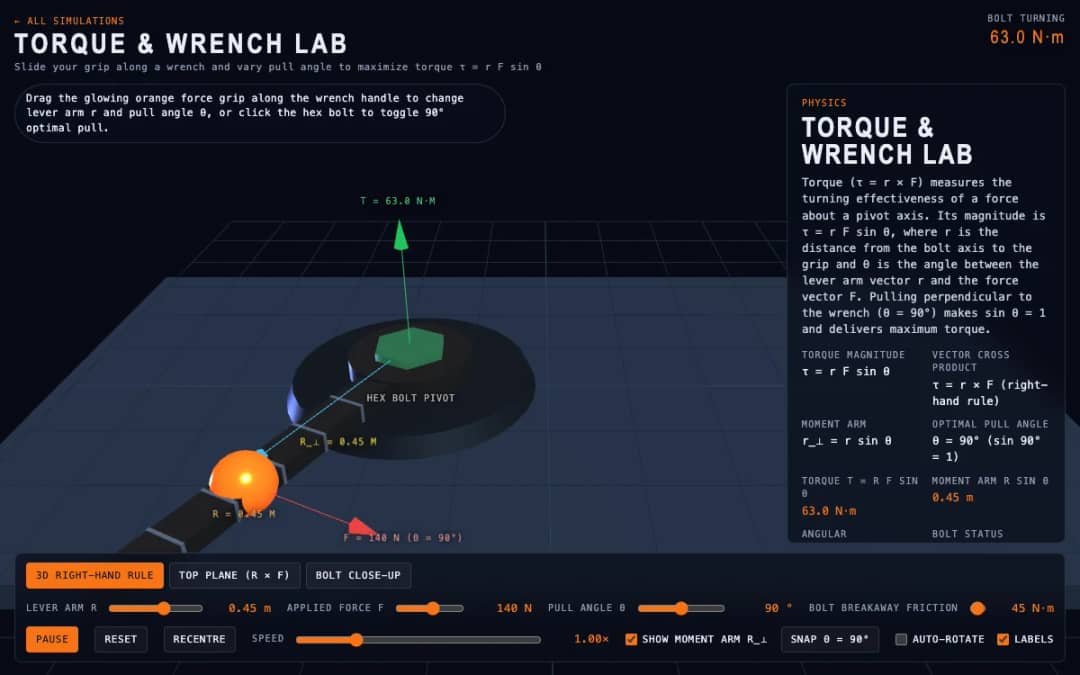
Aplica fuerza a una llave de acero en 3D que sujeta un perno hexagonal. Arrastra el agarre naranja a lo largo del mango para variar el brazo de palanca r y el ángulo de tracción theta, inspecciona el vector producto vectorial 3D tau = r x F y el brazo de momento perpendicular r sin theta, y vence la fricción estática del perno.
—


 Inicio
 Todas las soluciones
 Precios
 Quiénes somos
 KiwiBee para organizaciones sin fines de lucro
 Eventos y seminarios web
 Para grandes organizaciones
 Para escuelas
 Para centros de aprendizaje
 Para líderes de equipo
 Para docentes
 IA y recursos
 Recursos
 Hojas de trabajo imprimibles
 Paquetes didácticos
 Simulaciones interactivas
 Herramientas para docentes
 Estudio de IA
 Ideas e investigación