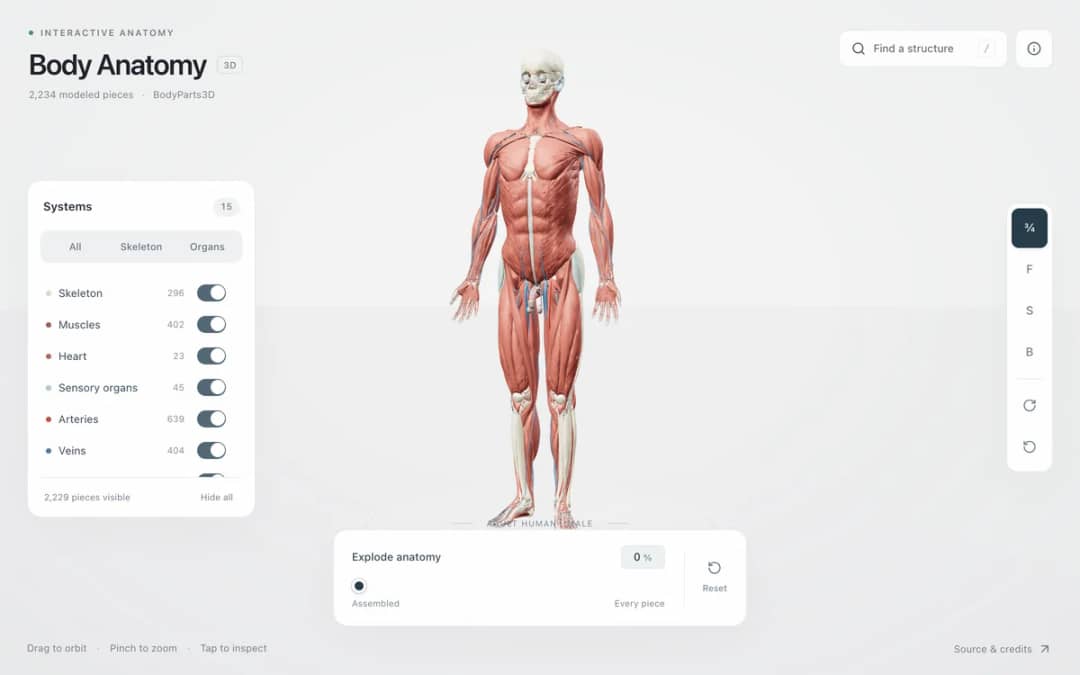
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
—
KiwiBee usa cookies opcionales de Google Analytics, Google Ads y Meta Pixel para entender a los visitantes adultos, medir los registros completados y mejorar las campañas. Las cookies esenciales siempre permanecen activas. El píxel de anuncios de ChatGPT de OpenAI también mide las visitas y las consultas enviadas tras aceptar la publicidad, y puede usar datos de contacto cifrados mediante hash para la atribución. Política de privacidad
El Laboratorio de Torque y Llave es una simulación interactiva de mecánica rotacional en 3D que visualiza tanto la magnitud escalar tau = r F sin theta como el producto vectorial 3D según la regla de la mano derecha tau = r x F. Una llave de acero sujeta un perno hexagonal sobre un banco de trabajo mientras los estudiantes arrastran el agarre de fuerza a lo largo del mango (r de 0.15 m a 0.65 m) y varían el ángulo de tracción theta (de 15 a 165 grados). Flechas 3D codificadas por colores muestran el vector del brazo de palanca r a lo largo de la llave, el vector de la fuerza aplicada F, el brazo de momento perpendicular amarillo r_perp = r sin theta y el vector de torque verde vertical que se eleva a lo largo del eje del perno. Una vez que tau supera el umbral de fricción de destrabe, el perno se suelta y gira.
El torque es igual al brazo de palanca multiplicado por la fuerza perpendicular (tau = r F sin theta). Duplicar la distancia r desde el perno hasta la mano duplica el torque de giro producido por exactamente la misma fuerza de tracción F.
Solo la componente de la fuerza perpendicular al mango de la llave (F sin theta) contribuye a girar el perno; la componente paralela (F cos theta) simplemente tira o empuja radialmente contra el eje del perno sin crear ningún momento de giro.
En física 3D, el torque se define como el producto vectorial tau = r x F, que apunta a lo largo del eje de rotación según la regla de la mano derecha: si curvas los dedos de la mano derecha desde r hacia F (en sentido antihorario), el pulgar apunta directamente hacia arriba (+Y).
El brazo de momento r_perp = r sin theta es la distancia perpendicular más corta desde el eje de giro (el centro del perno) hasta la línea de acción prolongada de la fuerza F.
Colócala en tu LMS, blog o sitio de clase, gratis.
<iframe src="https://kiwibee.io/es/simulations/torque-lug-wrench-equilibrium-3d-simulation/embed" title="Laboratorio de Torque y Llave | KiwiBee" loading="lazy" allowfullscreen style="width:100%;height:min(70vh,620px);min-height:420px;border:0;border-radius:16px"></iframe>Sigue explorando
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
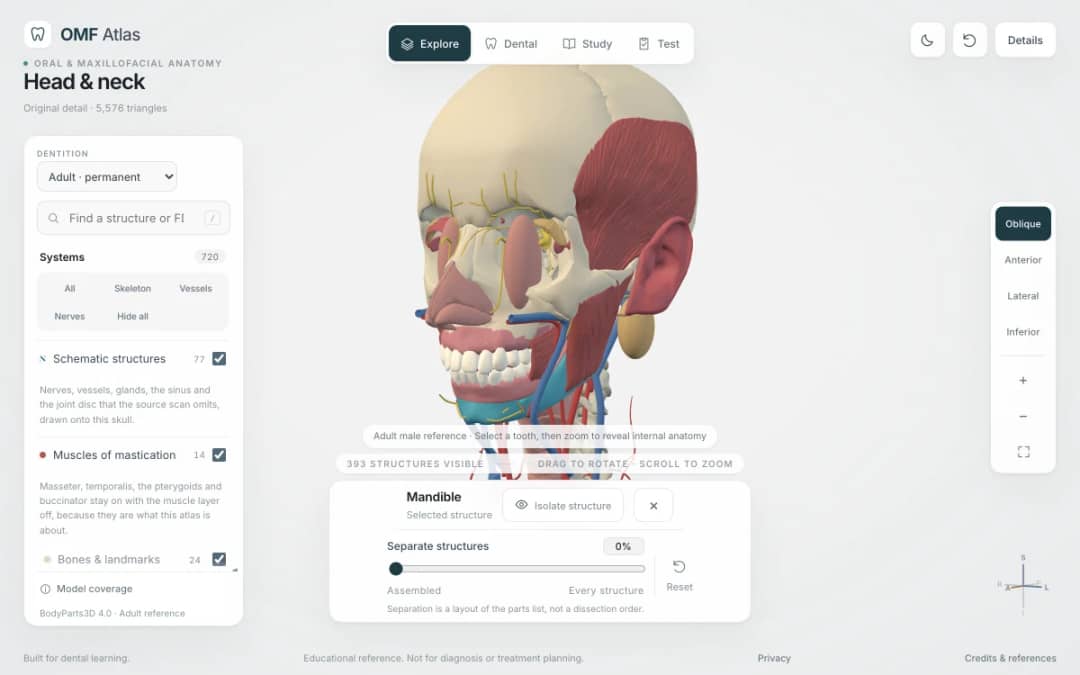
Explore the head and neck in 3D: 643 source meshes across 14 layers, 47 facial and masticatory muscles, and 77 drawn nerves, vessels and glands the source scan omits. Open any tooth onto its own pulp canal, and follow the seven stages of tooth development.

Simulación interactiva gratuita de Fotosíntesis. Explora Fotosíntesis de forma práctica en línea, ideal para toda la clase o para practicar de manera independiente.

Simulación interactiva gratuita de Estados de la materia. Explora Estados de la materia de forma práctica en línea, ideal para toda la clase o para practicar de manera independiente.

Simulación interactiva gratuita de Sombras. Explora Sombras de forma práctica en línea, ideal para toda la clase o para practicar de manera independiente.
El espacio de trabajo gratuito para docentes de KiwiBee reúne en un solo lugar la planificación de clases, las fichas, las herramientas de aula y el libro de calificaciones.
Empieza gratis y crea tu primera clase Inicio
 Todas las soluciones
 Precios
 Quiénes somos
 KiwiBee para organizaciones sin fines de lucro
 Eventos y seminarios web
 Para grandes organizaciones
 Para escuelas
 Para centros de aprendizaje
 Para líderes de equipo
 Para docentes
 IA y recursos
 Recursos
 Hojas de trabajo imprimibles
 Paquetes didácticos
 Simulaciones interactivas
 Herramientas para docentes
 Estudio de IA
 Ideas e investigación