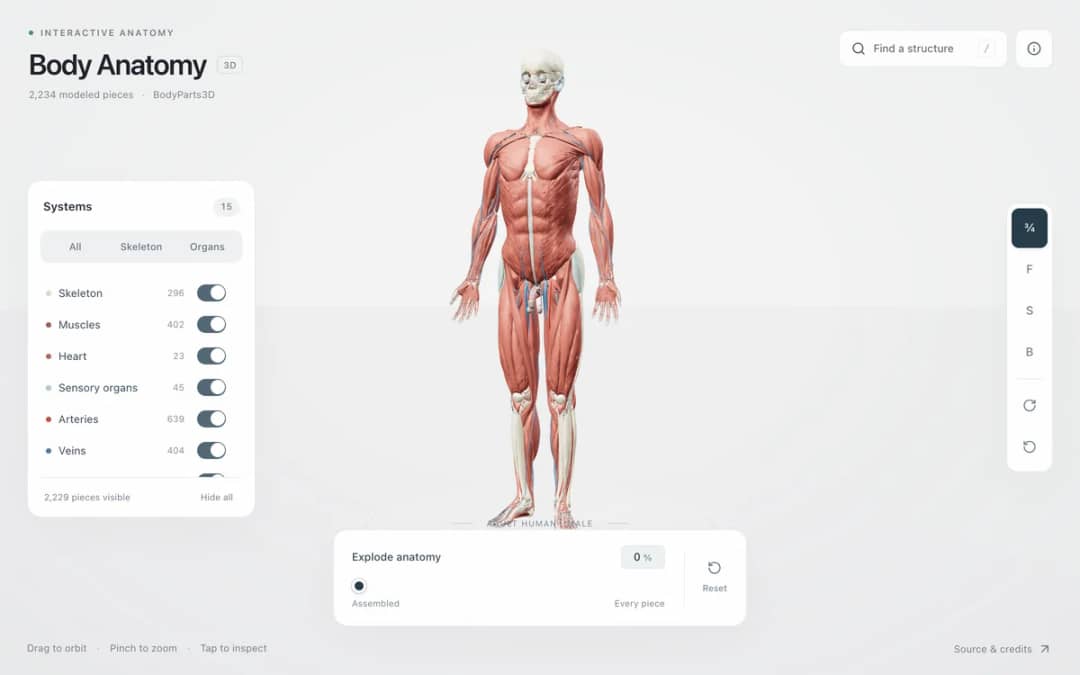
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
—
KiwiBee 使用 Google Analytics、Google Ads 及 Meta Pixel 的可選 Cookie,以了解成年訪客、統計已完成的註冊及改善推廣活動。必要 Cookie 會一直保持啟用。 OpenAI 的 ChatGPT 廣告像素亦會在您同意廣告追蹤後衡量頁面瀏覽及已提交的查詢,並可能使用經雜湊處理的聯絡資料作配對。 私隱政策
「力矩與扳手實驗室」是一個互動式 3D 轉動力學模擬,同時視覺化呈現純量大小 tau = r F sin theta 與 3D 右手定則向量叉積 tau = r x F。鋼扳手夾緊工作台上的六角螺栓,學生可沿手柄拖動施力握把(r 由 0.15 m 至 0.65 m)並改變拉力角度 theta(15 至 165 度)。不同顏色的 3D 箭頭分別顯示沿扳手的槓桿臂向量 r、作用力向量 F、黃色垂直力臂 r_perp = r sin theta,以及沿螺栓軸線垂直升起的綠色力矩向量。一旦 tau 超過起動摩擦閾值,螺栓便會鬆開並旋轉。
力矩等於槓桿臂乘以垂直力 (tau = r F sin theta)。將螺栓到手部的距離 r 增加一倍,完全相同的拉力 F 所產生的轉動力矩便會增加一倍。
只有垂直於扳手手柄的力分量 (F sin theta) 有助於轉動螺栓;平行分量 (F cos theta) 只是沿徑向拉或推螺栓軸,不會產生任何轉動力矩。
在 3D 物理學中,力矩定義為向量叉積 tau = r x F,根據右手定則,它指向轉軸方向:將右手手指從 r 彎向 F(逆時針),拇指便會垂直向上指 (+Y)。
垂直力臂 r_perp = r sin theta 是從轉軸(螺栓中心)到力 F 延長作用線的最短垂直距離。
免費嵌入你的學習平台、網誌或班級網頁。
<iframe src="https://kiwibee.io/zh/simulations/torque-lug-wrench-equilibrium-3d-simulation/embed" title="力矩與扳手實驗室 | KiwiBee" loading="lazy" allowfullscreen style="width:100%;height:min(70vh,620px);min-height:420px;border:0;border-radius:16px"></iframe>繼續探索
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
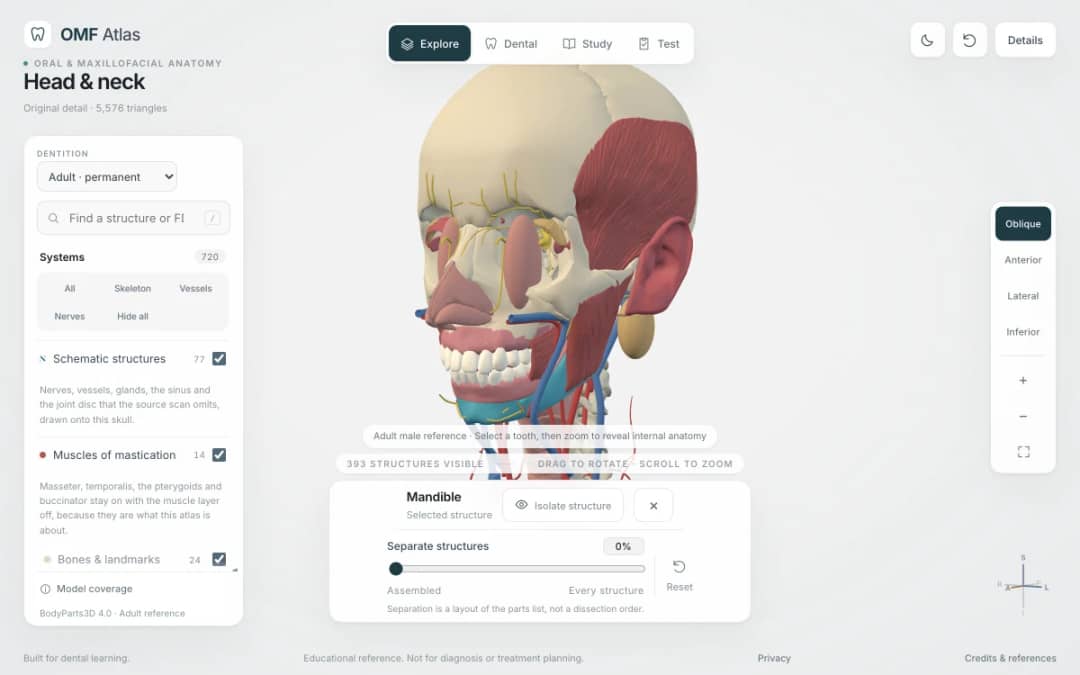
Explore the head and neck in 3D: 643 source meshes across 14 layers, 47 facial and masticatory muscles, and 77 drawn nerves, vessels and glands the source scan omits. Open any tooth onto its own pulp canal, and follow the seven stages of tooth development.

免費的光合作用互動模擬實驗。在線動手探索光合作用——適合全班演示,也適合學生自主練習。

免費的物質的狀態互動模擬實驗。在線動手探索物質的狀態——適合全班演示,也適合學生自主練習。

免費的影子互動模擬實驗。在線動手探索影子——適合全班演示,也適合學生自主練習。
KiwiBee 的免費教師工作空間,把備課、工作紙、課堂工具和成績冊集中在同一處。
免費開始,建立你的第一個班別 首頁
 所有解決方案
 價格
 關於我們
 KiwiBee 非牟利機構計劃
 活動及網上研討會
 適合大型教育機構
 適合學校
 適合教育中心
 適合團隊主管
 適合教師
 AI 和教學資源
 教學資源
 可列印工作紙
 課程包
 互動模擬
 教師工具
 AI 工作室
 教學構思與研究