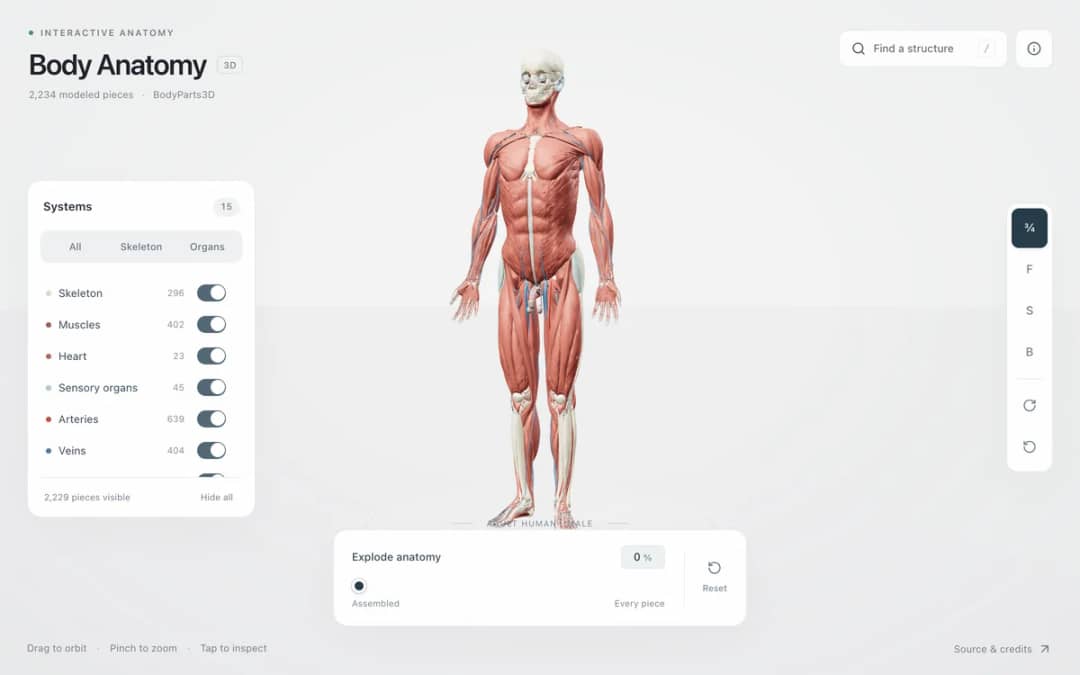
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
—
KiwiBee uses optional Google Analytics, Google Ads, and Meta Pixel cookies to understand adult visitors, measure completed sign-ups, and improve campaigns. Essential cookies always stay on. OpenAI’s ChatGPT Ads Pixel also measures page views and completed enquiries after advertising consent, and may use hashed contact details for matching. Privacy policy
آزمایشگاه گشتاور و آچار یک شبیهسازی مکانیک چرخشی سهبعدی تعاملی است که هم بزرگی اسکالر tau = r F sin theta و هم ضرب خارجی بردار قاعده دست راست سهبعدی tau = r x F را تجسم میکند. یک آچار فولادی یک پیچ ششگوش را روی یک میز کار میگیرد در حالی که دانشآموزان گیره نیرو را در امتداد شفت میکشند (r از 0.15 m تا 0.65 m) و زاویه کشش theta را تغییر میدهند (15 تا 165 درجه). فلشهای سهبعدی رنگی بردار بازوی اهرم r را در امتداد آچار، بردار نیروی اعمالشده F، بازوی گشتاور عمودی زرد r_perp = r sin theta، و بردار گشتاور سبز عمودی که در امتداد محور پیچ بالا میرود، نشان میدهند. هنگامی که tau از آستانه اصطکاک جدایش فراتر میرود، پیچ آزاد شده و میچرخد.
گشتاور برابر است با بازوی اهرم ضرب در نیروی عمودی (tau = r F sin theta). دو برابر کردن فاصله r از پیچ تا دست شما، گشتاور چرخشی تولید شده توسط دقیقاً همان نیروی کشش F را دو برابر میکند.
فقط مؤلفه نیروی عمودی بر دسته آچار (F sin theta) به چرخش پیچ کمک میکند؛ مؤلفه موازی (F cos theta) صرفاً به صورت شعاعی در برابر شفت پیچ بدون ایجاد هیچگونه گشتاور چرخشی میکشد یا هل میدهد.
در فیزیک سهبعدی، گشتاور به عنوان ضرب خارجی بردار tau = r x F تعریف میشود که طبق قاعده دست راست در امتداد محور چرخش قرار دارد: انگشتان دست راست خود را از r به سمت F (پادساعتگرد) خم کنید و شست شما مستقیماً به سمت بالا (+Y) اشاره میکند.
بازوی گشتاور r_perp = r sin theta کوتاهترین فاصله عمودی از محور محور (مرکز پیچ) تا خط عمل گسترشیافته نیروی F است.
آن را در LMS، وبلاگ یا وبسایت کلاس خود قرار دهید — رایگان.
<iframe src="https://kiwibee.io/fa/simulations/torque-lug-wrench-equilibrium-3d-simulation/embed" title="آزمایشگاه گشتاور و آچار | KiwiBee" loading="lazy" allowfullscreen style="width:100%;height:min(70vh,620px);min-height:420px;border:0;border-radius:16px"></iframe>کاوش را ادامه دهید
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
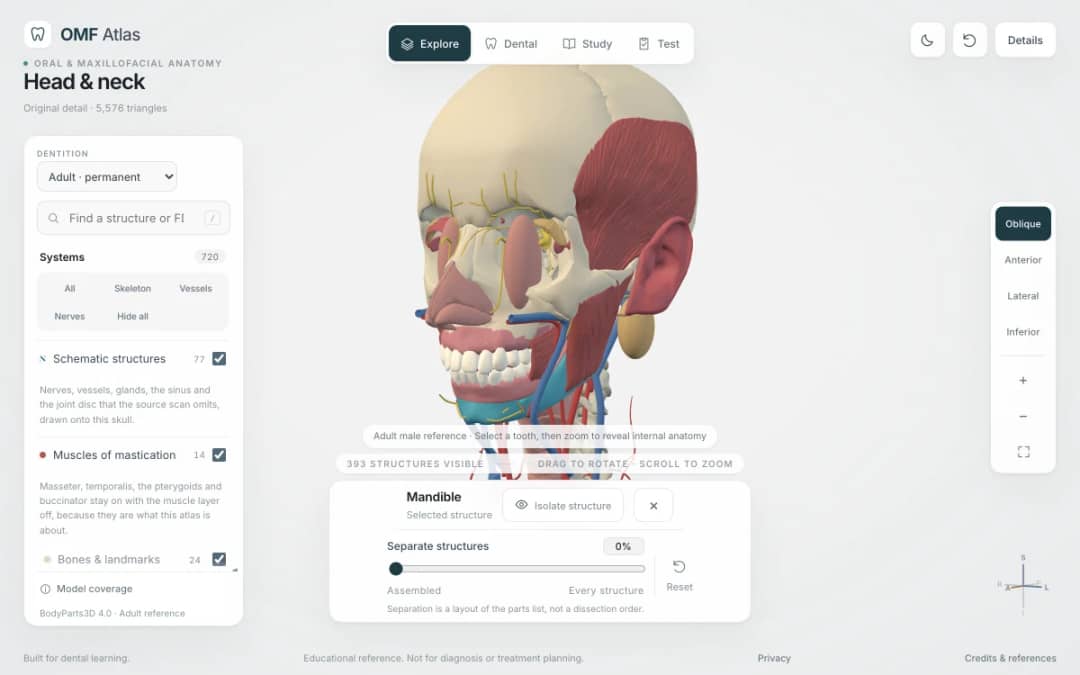
Explore the head and neck in 3D: 643 source meshes across 14 layers, 47 facial and masticatory muscles, and 77 drawn nerves, vessels and glands the source scan omits. Open any tooth onto its own pulp canal, and follow the seven stages of tooth development.

Free interactive photosynthesis simulation. Explore photosynthesis hands-on online — great for whole-class or independent practice.

Free interactive states of matter simulation. Explore states of matter hands-on online — great for whole-class or independent practice.

Free interactive shadows simulation. Explore shadows hands-on online — great for whole-class or independent practice.
فضای کاری رایگان معلمان KiwiBee برنامهریزی درس، کاربرگها، ابزارهای کلاسی و دفتر نمره را یکجا گرد هم میآورد.
رایگان شروع کنید و اولین کلاس خود را بسازید خانه
 همهٔ راهکارها
 قیمتگذاری
 درباره ما
 KiwiBee برای سازمانهای غیرانتفاعی
 رویدادها و وبینارها
 برای سازمانهای بزرگ
 برای مدرسهها
 برای مراکز
 برای سرپرستان تیم
 برای معلمان
 هوش مصنوعی و منابع
 منابع
 کاربرگهای قابل چاپ
 بستههای درس
 شبیهسازیهای تعاملی
 ابزارهای معلم
 استودیوی هوش مصنوعی
 ایدهها و پژوهش