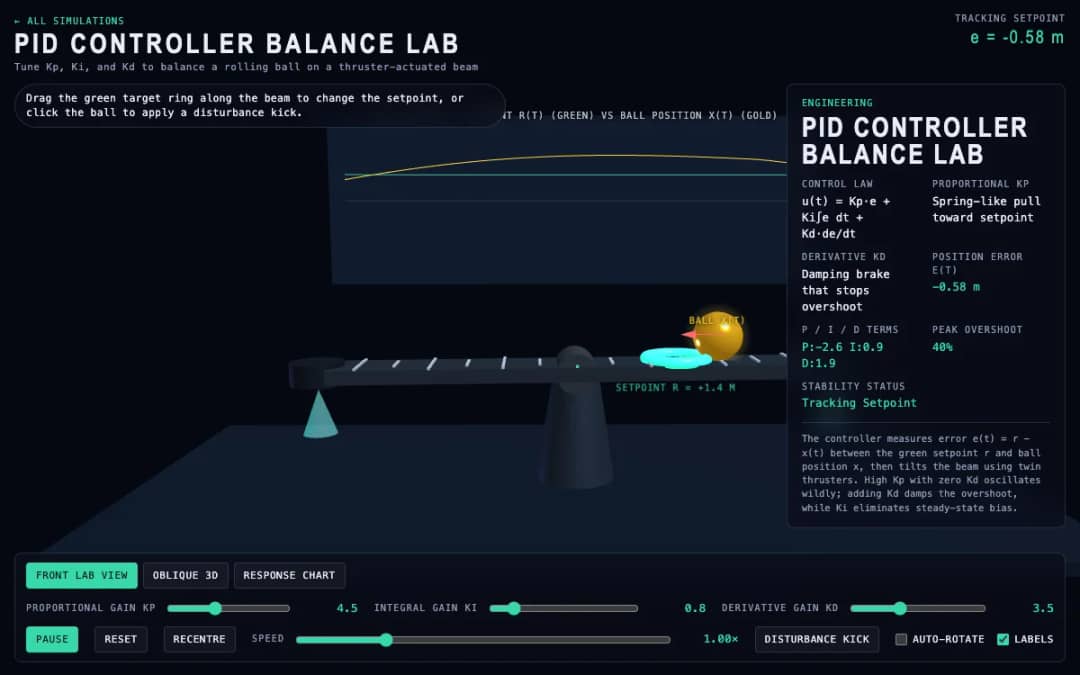
یک کره فلزی غلتان را روی یک تیر الاکلنگی پیشرانعملگر با استفاده از یک کنترلکننده PID حلقه بسته متعادل کنید. حلقه نقطه تنظیم هدف سبز را بکشید، به توپ با اغتشاشات تکانه ضربه بزنید، و بهرههای تناسبی (Kp)، انتگرالی (Ki) و مشتق (Kd) را در حالی که نمودار پاسخ بلادرنگ را تماشا میکنید تنظیم کنید.
—




 خانه
 همهٔ راهکارها
 قیمتگذاری
 درباره ما
 KiwiBee برای سازمانهای غیرانتفاعی
 رویدادها و وبینارها
 برای سازمانهای بزرگ
 برای مدرسهها
 برای مراکز
 برای سرپرستان تیم
 برای معلمان
 هوش مصنوعی و منابع
 منابع
 کاربرگهای قابل چاپ
 بستههای درس
 شبیهسازیهای تعاملی
 ابزارهای معلم
 استودیوی هوش مصنوعی
 ایدهها و پژوهش