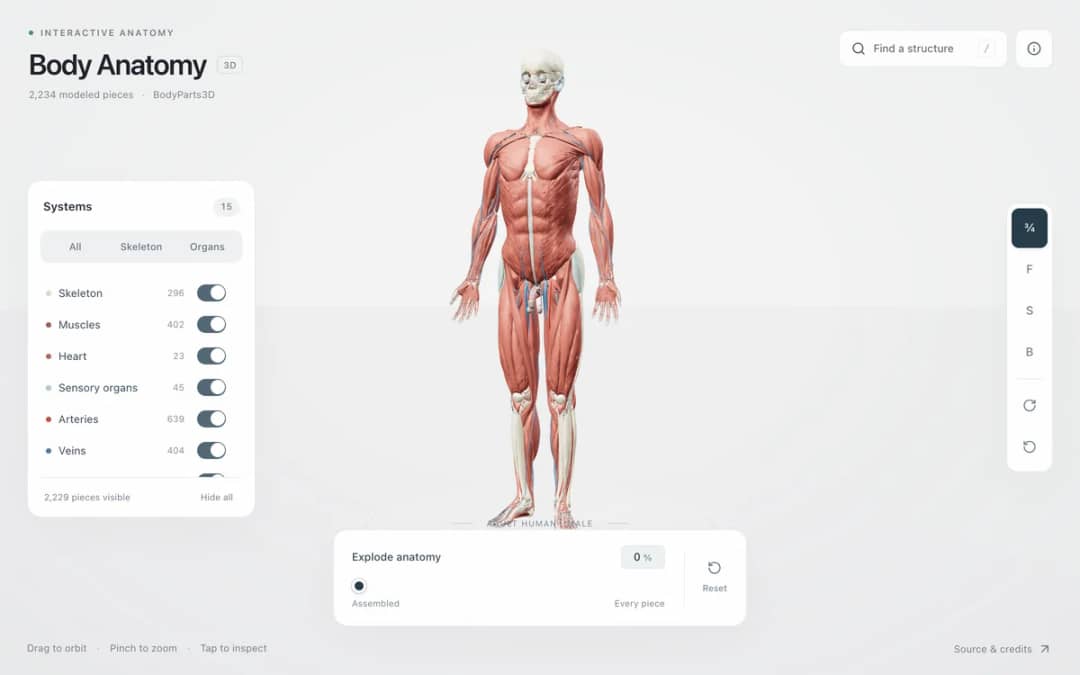
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
—
KiwiBee utilise des cookies facultatifs Google Analytics, Google Ads et Meta Pixel pour comprendre les visiteurs adultes, mesurer les inscriptions finalisées et améliorer ses campagnes. Les cookies essentiels restent toujours actifs. Le pixel publicitaire ChatGPT d’OpenAI mesure aussi les pages vues et les demandes envoyées après consentement publicitaire, et peut utiliser des coordonnées hachées pour la mise en correspondance. Politique de confidentialité
Le Laboratoire de couple et clé de serrage est une simulation interactive de mécanique de rotation en 3D qui visualise à la fois la norme scalaire tau = r F sin theta et le produit vectoriel 3D selon la règle de la main droite tau = r x F. Une clé en acier enserre un boulon hexagonal sur un établi tandis que les élèves font glisser le point d'application de la force le long du manche (r de 0,15 m à 0,65 m) et modifient l'angle de traction theta (de 15 à 165 degrés). Des flèches 3D codées par couleur montrent le vecteur position r le long de la clé, le vecteur force appliquée F, le bras de levier perpendiculaire jaune r_perp = r sin theta, et le vecteur moment vert vertical s'élevant le long de l'axe du boulon. Dès que tau dépasse le seuil de frottement de déblocage, le boulon se décoince et tourne.
Le moment d'une force est égal au bras de levier multiplié par la force perpendiculaire (tau = r F sin theta). Doubler la distance r entre le boulon et votre main double le couple de rotation produit par exactement la même force de traction F.
Seule la composante de la force perpendiculaire au manche de la clé (F sin theta) contribue à faire tourner le boulon ; la composante parallèle (F cos theta) ne fait que tirer ou pousser radialement contre l'axe du boulon sans créer aucun moment de rotation.
En physique 3D, le moment d'une force est défini comme le produit vectoriel tau = r x F, qui pointe le long de l'axe de rotation selon la règle de la main droite : enroulez les doigts de votre main droite de r vers F (dans le sens antihoraire) et votre pouce pointe verticalement vers le haut (+Y).
Le bras de levier r_perp = r sin theta est la plus courte distance perpendiculaire entre l'axe de rotation (le centre du boulon) et la droite d'action prolongée de la force F.
Placez-la dans votre ENT, votre blog ou le site de la classe — gratuitement.
<iframe src="https://kiwibee.io/fr/simulations/torque-lug-wrench-equilibrium-3d-simulation/embed" title="Laboratoire de couple et clé de serrage | KiwiBee" loading="lazy" allowfullscreen style="width:100%;height:min(70vh,620px);min-height:420px;border:0;border-radius:16px"></iframe>Continuer à explorer
Explore an adult male reference body in 3D. Reveal 14 anatomical systems, search thousands of named structures, isolate organs, and pull 2,209 modeled pieces apart to see how the body is organized.
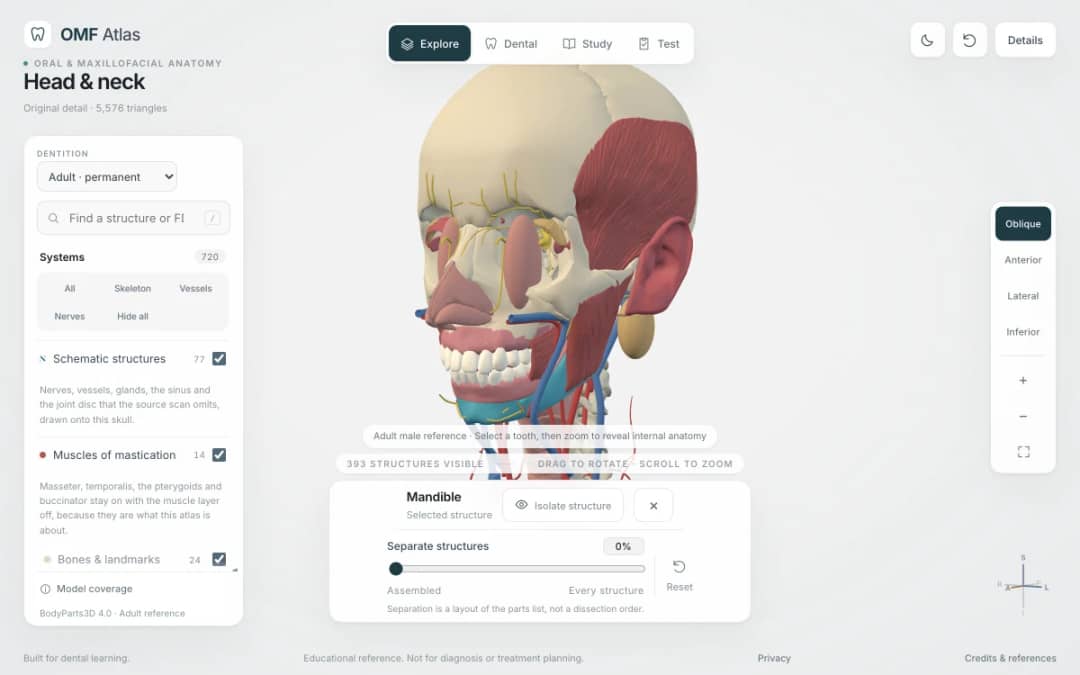
Explore the head and neck in 3D: 643 source meshes across 14 layers, 47 facial and masticatory muscles, and 77 drawn nerves, vessels and glands the source scan omits. Open any tooth onto its own pulp canal, and follow the seven stages of tooth development.

Simulation interactive gratuite sur Photosynthèse. Explorez Photosynthèse de façon concrète en ligne — idéal en classe entière comme en travail autonome.

Simulation interactive gratuite sur États de la matière. Explorez États de la matière de façon concrète en ligne — idéal en classe entière comme en travail autonome.

Simulation interactive gratuite sur Ombres. Explorez Ombres de façon concrète en ligne — idéal en classe entière comme en travail autonome.
L'espace enseignant gratuit de KiwiBee réunit au même endroit la préparation des séances, les fiches, les outils de classe et le carnet de notes.
Commencez gratuitement et créez votre première classe Accueil
 Toutes les solutions
 Tarifs
 À propos
 KiwiBee pour les associations
 Événements et webinaires
 Pour les grands réseaux
 Pour les établissements
 Pour les centres
 Pour les responsables d'équipe
 Pour les enseignants
 IA et ressources
 Ressources
 Fiches imprimables
 Kits de cours
 Simulations interactives
 Outils pour les enseignants
 Studio IA
 Idées et recherche