
یک سیلندر برشخوردهٔ موتور بنزینی، پیستون، سوپاپها و جرقه را در چهار کورس چرخه نشان میدهد. دانشآموزان سرعت موتور و پیشزنی جرقه را تغییر میدهند و کورس، زاویهٔ چرخه، فشار سیلندر و وضعیت سوپاپها را دنبال میکنند.
—
KiwiBee uses optional Google Analytics, Google Ads, and Meta Pixel cookies to understand adult visitors, measure completed sign-ups, and improve campaigns. Essential cookies always stay on. OpenAI’s ChatGPT Ads Pixel also measures page views and completed enquiries after advertising consent, and may use hashed contact details for matching. Privacy policy
این شبیهسازی بازوی رباتیکی را نشان میدهد که با یک پایهٔ چرخان و سه مفصل خمشی دنبال هدف میرود. از سینماتیک معکوس استفاده میکند، یعنی از محل مطلوب دست به عقب حرکت میکند تا زاویهٔ هر مفصل را پیدا کند. دانشآموزان میتوانند طول بازوی بالایی، ساعد و مچ، زاویهٔ نزدیکشدن و اندازهٔ مسیر هدف را تغییر دهند و حد دسترسی بازو را نشان دهند. نمایشگرها زاویههای مفصل، فاصلهٔ هدف در برابر بیشینهٔ دسترسی، خطای دست و وضعیت را فهرست میکنند. این شبیهسازی رباتیک و مثلثات کاربردی را به شکلی جذاب معرفی میکند.
بله. رایگان است و در هر مرورگر مدرنی از جمله تختههای کلاس و تبلتها اجرا میشود. نیازی به ثبتنام نیست.
سینماتیک مستقیم از زاویههای مفصل، موقعیت دست را پیدا میکند. سینماتیک معکوس برعکس است: با دادن موقعیت هدف، زاویههای مفصل را محاسبه میکند که دست را به آنجا ببرد.
بازو حداکثر به اندازهٔ مجموع طول بخشهایش میتواند دراز شود. اگر هدف دورتر از این بیشینهٔ دسترسی باشد، بازو تا جای ممکن دراز میشود و نمایشگرهای «وضعیت» و «خطای دست» این را نشان میدهند.
نوارهای لغزان طولها، «اندازهٔ مسیر هدف» و «زاویهٔ نزدیکشدن» را بکشید و «هدف متحرک» و «حد دسترسی» را روشن یا خاموش کنید. زاویههای مفصل و خطای دست را هنگام حرکت بازو بخوانید.
آن را در LMS، وبلاگ یا وبسایت کلاس خود قرار دهید — رایگان.
<iframe src="https://kiwibee.io/fa/simulations/robot-arm-ik-3d-simulation/embed" title="بازوی رباتیک IK | KiwiBee" loading="lazy" allowfullscreen style="width:100%;height:min(70vh,620px);min-height:420px;border:0;border-radius:16px"></iframe>کاوش را ادامه دهید
یک سیلندر برشخوردهٔ موتور بنزینی، پیستون، سوپاپها و جرقه را در چهار کورس چرخه نشان میدهد. دانشآموزان سرعت موتور و پیشزنی جرقه را تغییر میدهند و کورس، زاویهٔ چرخه، فشار سیلندر و وضعیت سوپاپها را دنبال میکنند.

سد، لولهٔ فشار و توربین بهصورت سهبعدی نشان داده شدهاند. دانشآموزان میزان باز بودن دریچه و سطح آب، یعنی هد، را تغییر میدهند و جریان آب، سرعت آب در لولهٔ فشار، توان الکتریکی و انرژی روزانه را میخوانند.

یک منجنیق قرون وسطایی بازویش را در سهبعدی تاب میدهد و سنگی را پرتاب میکند. دانشآموزان جرم وزنهٔ مقابل، نسبت بازو و زاویهٔ رهاسازی را تغییر میدهند، «شلیک!» را فشار میدهند و سرعت رهاسازی، برد و زمان پرواز را میخوانند.

A 3D pocket cube with colored faces sits on screen. Students drag across a face to turn a layer, press Scramble to mix it, and try to solve it while the move counter and timer run.
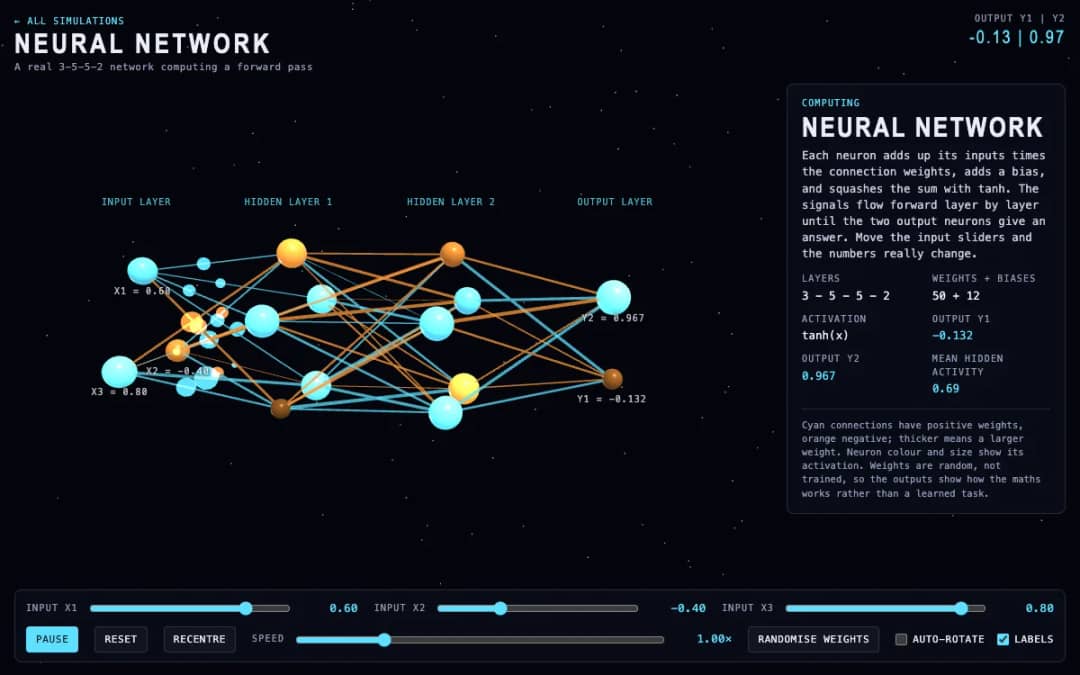
یک شبکهٔ عصبی کوچک با سه ورودی، دو لایهٔ پنهان هرکدام با پنج نورون و دو خروجی، بهصورت سهبعدی ترسیم شده است. دانشآموزان نوارهای لغزان ورودی را جابهجا میکنند و تغییر رنگ نورونها، وزن اتصالها و دو خروجی را تماشا میکنند.
فضای کاری رایگان معلمان KiwiBee برنامهریزی درس، کاربرگها، ابزارهای کلاسی و دفتر نمره را یکجا گرد هم میآورد.
رایگان شروع کنید و اولین کلاس خود را بسازید خانه
 همهٔ راهکارها
 قیمتگذاری
 درباره ما
 KiwiBee برای سازمانهای غیرانتفاعی
 رویدادها و وبینارها
 برای سازمانهای بزرگ
 برای مدرسهها
 برای مراکز
 برای سرپرستان تیم
 برای معلمان
 هوش مصنوعی و منابع
 منابع
 کاربرگهای قابل چاپ
 بستههای درس
 شبیهسازیهای تعاملی
 ابزارهای معلم
 استودیوی هوش مصنوعی
 ایدهها و پژوهش