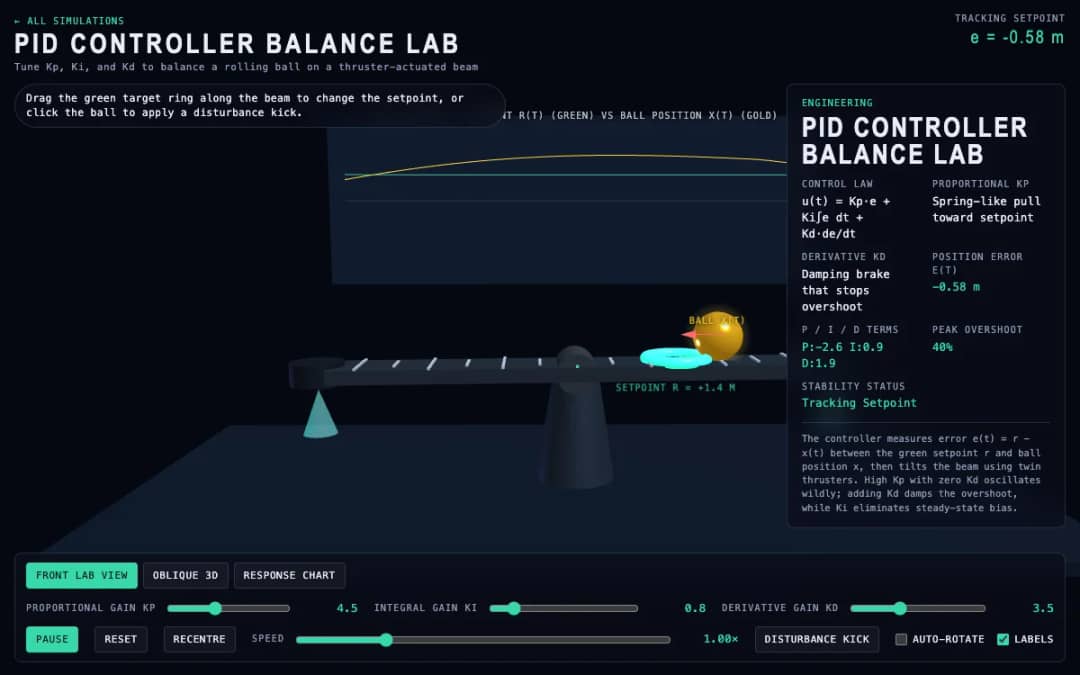
Seimbangkan bola logam yang menggelinding pada balok jungkat-jungkit yang digerakkan pendorong menggunakan pengontrol PID umpan balik tertutup. Seret cincin titik setel target hijau, tendang bola dengan gangguan impuls, dan sesuaikan penguatan Proporsional (Kp), Integral (Ki), dan Derivatif (Kd) sambil memperhatikan grafik respons waktu nyata.
—




 Beranda
 Semua solusi
 Harga
 Tentang kami
 KiwiBee untuk Organisasi Nirlaba
 Acara & webinar
 Untuk organisasi besar
 Untuk sekolah
 Untuk lembaga kursus
 Untuk ketua tim
 Untuk guru
 AI dan sumber belajar
 Sumber belajar
 Lembar kerja siap cetak
 Paket Pelajaran
 Simulasi interaktif
 Alat untuk guru
 Studio AI
 Ide dan riset